Radio Calibration:
навчити ArduPilot розуміти пульт
Калібрування RC — це запис мінімуму, максимуму та trim для кожного вхідного каналу. Після нього автопілот має однозначно розуміти, де центр стіка, де крайні положення і який орган керування рухає конкретний канал.
1. Спочатку перевіряємо сигнал
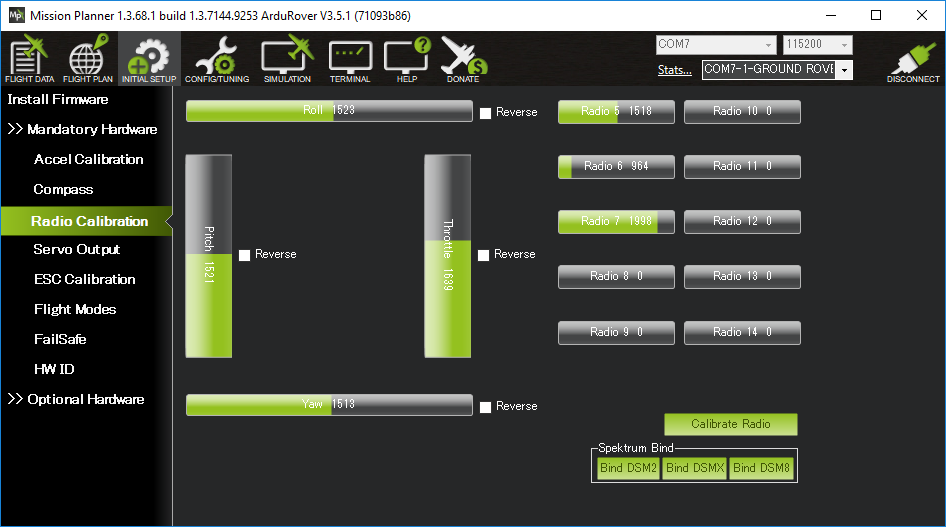
Увімкніть передавач, переконайтеся, що receiver підключений до автопілота, підключіть контролер до ПК через USB і відкрийте SETUP / INITIAL SETUP → Mandatory Hardware → Radio Calibration. Зелені смуги означають, що ArduPilot бачить вхідні RC-канали.
2. Не калібруйте неправильний mapping
До натискання Calibrate Radio порухайте всі стіки, перемикачі та ручки і подивіться, які смуги рухаються. Для стандартного aircraft mapping ArduPilot використовує CH1 Roll, CH2 Pitch, CH3 Throttle, CH4 Yaw. Канал flight mode залежить від vehicle та може бути переназначений.
Перевірте, що потрібний стік рухає roll channel.
У Mission Planner зелена смуга pitch повинна рухатися у напрямку, описаному документацією; якщо mapping/reverse неправильний — виправляємо причину.
Переконайтеся, що повний механічний хід реально змінює канал від мінімуму до максимуму.
Перевірте канал і напрямок до запису калібрування.
3. Записуємо діапазони
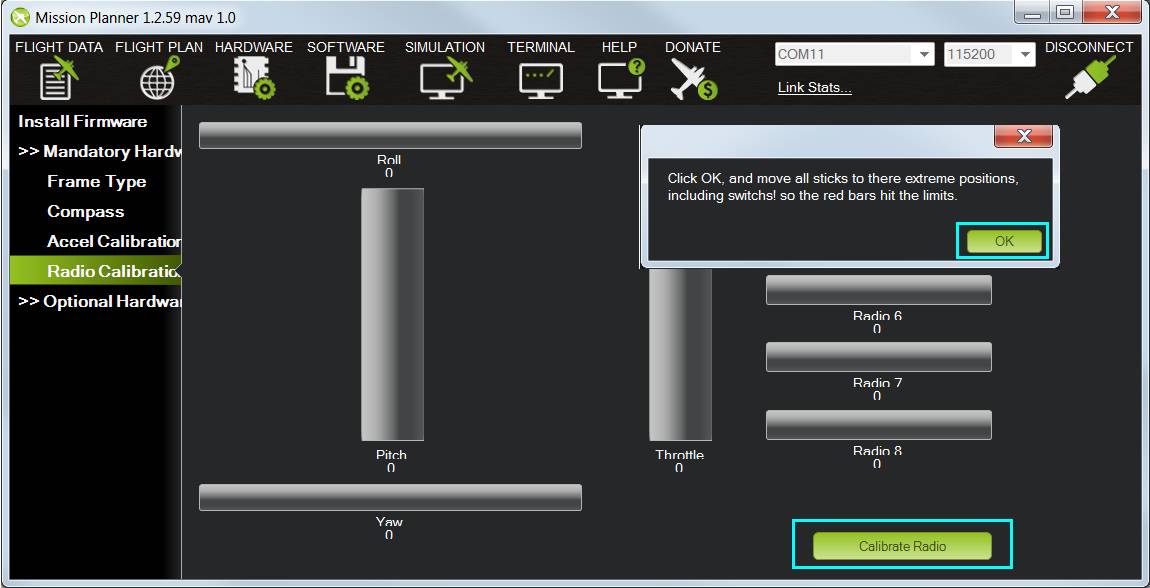
Натисніть Calibrate Radio і підтвердьте попередження. Проведіть усі стіки, ручки та потрібні перемикачі через повний робочий діапазон. Mission Planner позначає побачені min/max червоними лініями.
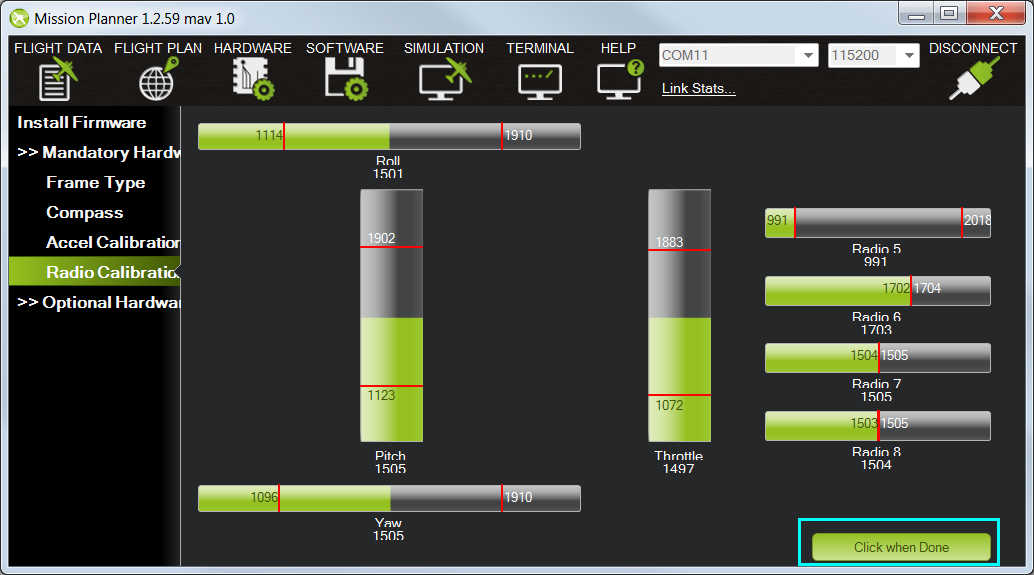
Після проходження всіх діапазонів натисніть Click when Done і виконайте підказку Mission Planner щодо положення стіків. Важливо: логіка throttle відрізняється для різних vehicle, особливо Rover із реверсивним керуванням, тому не переносимо процедуру одного типу апарата на інший механічно.
4. Що означають результати
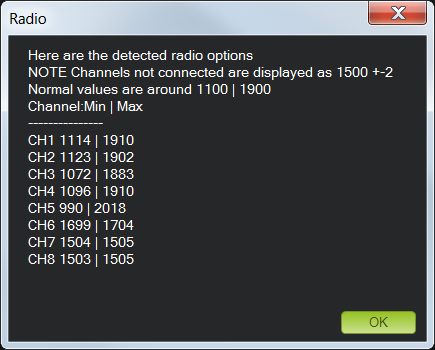
Суть не в тому, щоб вручну отримати рівно 1100/1900, а в тому, щоб Mission Planner стабільно бачив повний діапазон, центр і правильний напрямок кожного потрібного каналу. Trim tabs перед calibration мають бути по центру.
5. Типові помилки
Спочатку перевірте receiver, його живлення/підключення та bind. Калібрувати відсутній сигнал безглуздо.
Якщо перемикач потрібен у роботі, під час calibration проведіть його через усі положення.
Не маскуйте помилку випадковими параметрами. Спочатку зрозумійте, який фізичний control відповідає каналу.
Це зайвий ризик. Для цього уроку вона не потрібна.
6. Практичний допуск
- Покажіть у Mission Planner реакцію каналів на всі основні стіки.
- Назвіть Roll/Pitch/Throttle/Yaw канали вашої конфігурації.
- Виконайте calibration з повним ходом потрібних controls.
- Перевірте min/max/trim після завершення.
- Повторно порухайте controls і переконайтеся, що рух стабільний та логічний.
Перед Lesson 08
Що записує RC calibration? Min, max і trim вхідних каналів.
Що робити, якщо green bars взагалі немає? Перевірити receiver/підключення/bind, а не запускати calibration навмання.
Чи треба рухати switches? Так, потрібні в роботі controls проходять свій повний діапазон.
Чи повинна бути підключена силова батарея? Ні.