Compass:
напрямок без самообману
Компас дає системі інформацію про напрямок, але він дуже чутливий до магнітного оточення. Тому хороша калібровка починається не з кнопки Start, а з правильного місця і розуміння того, який датчик встановлений на апараті.
1. Реальний екран Mission Planner
Відкрийте SETUP → Mandatory Hardware → Compass. Сучасна рекомендована процедура — Onboard Calibration: обчислення виконує сам автопілот, а не наземна станція.
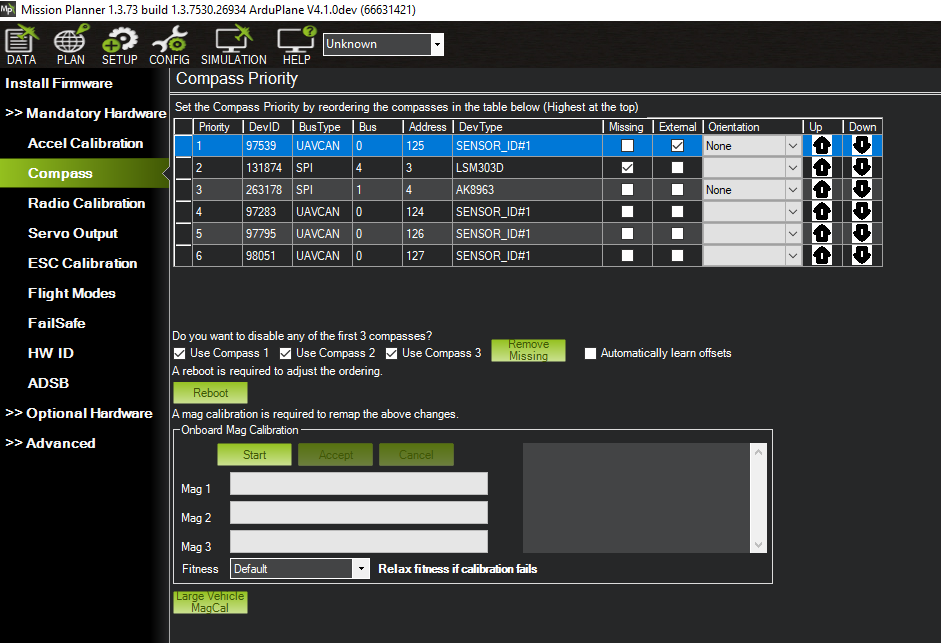
2. Що робимо під час Onboard Calibration
- Вийдіть у місце без близьких металевих і магнітних об'єктів та дочекайтеся якісного GPS 3D lock.
- У секції Onboard Mag Calibration натисніть Start.
- Плавно обертайте весь апарат так, щоб front, back, left, right, top і bottom по черзі були спрямовані до землі.
- Слідкуйте за progress bars у Mission Planner — вони заповнюються в міру збору даних.
- Після успішного завершення Mission Planner попросить перезавантажити автопілот. Виконайте reboot перед подальшою перевіркою.
3. Внутрішній та зовнішній compass
Компас усередині flight controller може бути ближче до силової проводки та джерел перешкод.
Часто знаходиться в GPS/compass модулі і може бути фізично винесений далі від силової частини.
Mission Planner дозволяє бачити порядок компасів. Новачку не слід випадково змінювати DEV ID або пріоритет без причини.
Неправильна орієнтація датчика може зіпсувати результат. Для нестандартного монтажу орієнтація має бути задана правильно.
4. Як перевірити результат
Після reboot перейдіть у DATA. Розташуйте апарат у відомому напрямку та порівняйте heading Mission Planner із реальним напрямком. Потім повільно поверніть корпус: heading має змінюватися послідовно, без очевидних стрибків або руху в неправильний бік.
Якщо калібровка регулярно не проходить, спочатку змініть місце і приберіть електроніку з кишень. Не переходьте одразу до випадкової зміни параметрів. Офіційна документація також описує більш глибоку діагностику, але це вже окремий advanced-модуль.
5. Важлива відмінність між vehicle
Компас не є однаково обов'язковим для кожної конфігурації: ArduPilot зазначає, що fixed-wing Plane і деякі Rover можуть працювати без compass, а yaw може надходити з інших систем. Тому StartX не перетворює одну процедуру на універсальне правило для всіх vehicle.
6. Практичний допуск
- Покажіть, де знаходиться Compass screen.
- Назвіть щонайменше три джерела магнітних перешкод.
- Виконайте Onboard Calibration у придатному місці.
- Перезавантажте autopilot після успішної процедури.
- Перевірте heading у DATA фізичним поворотом апарата.
Перед Lesson 07
Чи можна робити compass calibration на armed vehicle? Ні.
Чи варто калібрувати біля ноутбука або металевого столу? Ні.
Що робити після успішної Onboard Calibration? Перезавантажити автопілот і перевірити heading.
Чи є compass безумовно обов'язковим для кожного Plane/Rover? Ні.