Accelerometer:
навчити автопілот «рівню»
Акселерометр не калібрують «для галочки». Під час процедури ArduPilot визначає зміщення датчиків по трьох осях і невеликі відхилення осей. Помилка тут спотворює уявлення автопілота про положення апарата.
1. Де знаходиться калібрування
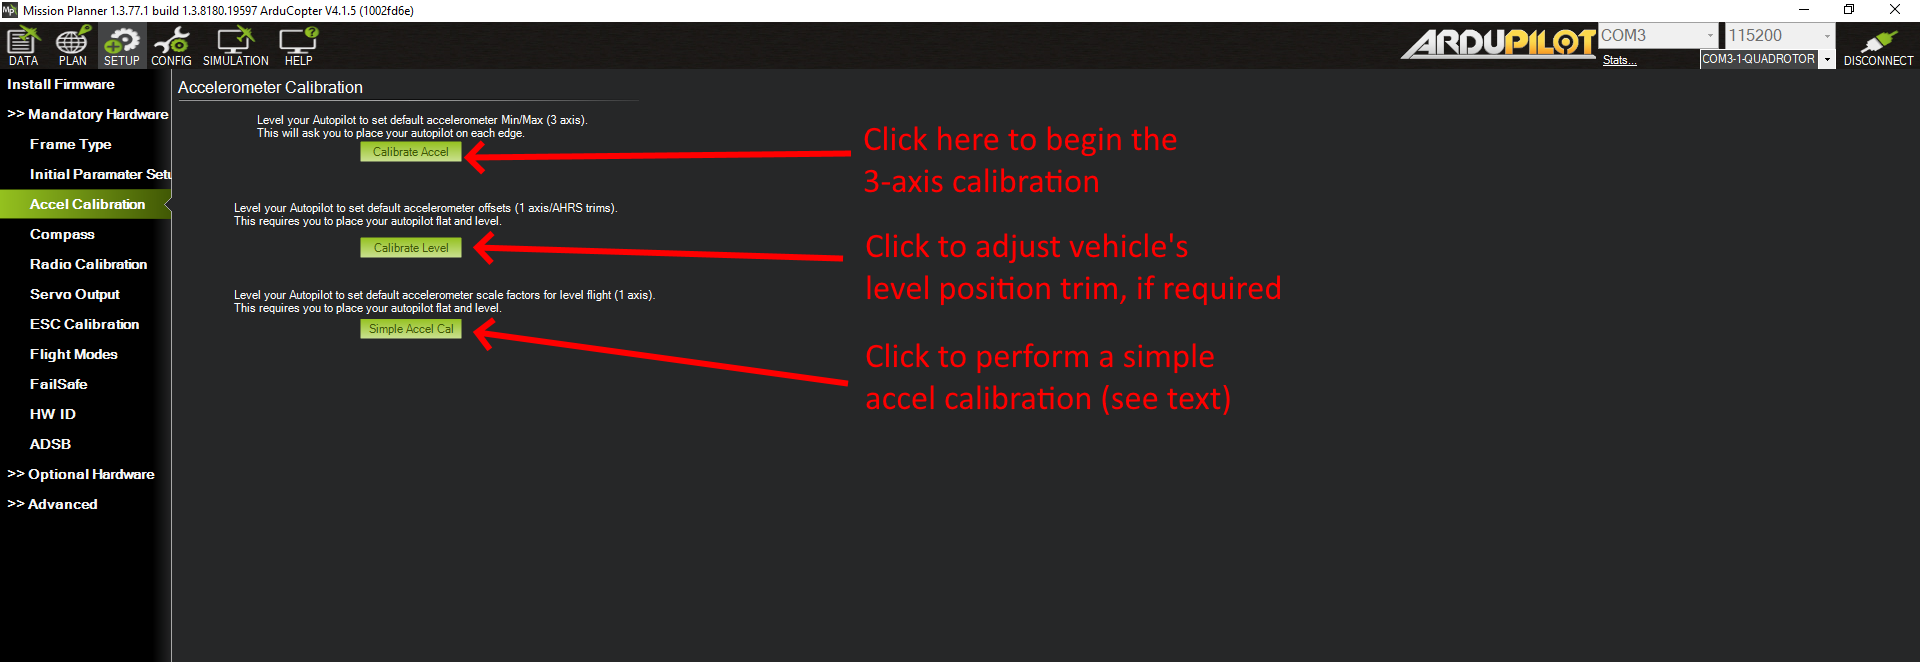
У Mission Planner відкрийте SETUP → Mandatory Hardware → Accel Calibration. Нижче — реальний екран із офіційної документації ArduPilot.
2. Повна 3-axis calibration
Натисніть Calibrate Accel. Mission Planner послідовно попросить встановити апарат у шість положень. Для кожного кроку важливо не просто приблизно зорієнтувати корпус, а залишити його нерухомим у момент вимірювання.
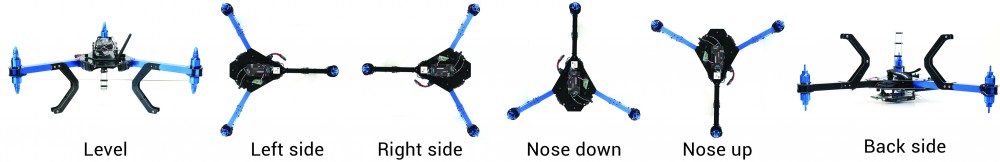
Апарат у тому положенні, яке має вважатися горизонтальним. Це найважливіша позиція.
Правий, потім лівий бік. Не тримайте апарат у руках, якщо можете стабільно покласти його на опору.
Nose down і nose up.
Апарат перевернутий. Забезпечте опору так, щоб не пошкодити GPS, антени та інше обладнання.
3. Calibration Successful — ще не кінець
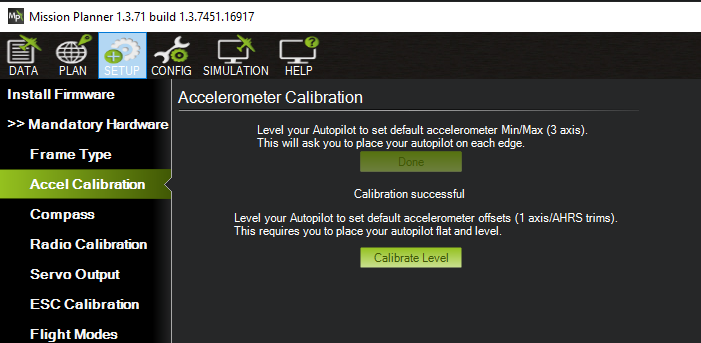
Перейдіть у DATA і подивіться на artificial horizon. На рівній поверхні HUD повинен відповідати реальному положенню апарата; при нахилі корпусу реакція має бути логічною та плавною. Якщо фізична орієнтація і HUD явно не збігаються, не переходьте до наступного етапу.
4. Calibrate Level — це інша операція
Calibrate Level не замінює повну або Simple Accel Calibration. Вона використовується після базового калібрування, коли потрібно уточнити положення, яке встановлений у корпусі автопілот має вважати рівним. За документацією ArduPilot ця корекція працює для pitch/roll і може виправити до 10° різниці; yaw вона не виправляє.
5. Типові помилки
Рух під час вимірювання погіршує результат. Використовуйте стіл, підставку або простий jig.
Якщо плата встановлена нестандартно, правильна орієнтація задається до accelerometer calibration.
Calibrate Level — уточнення рівня, а не заміна калібрування акселерометрів.
Після процедури перевірте HUD. Наш критерій — не напис на кнопці, а правильна поведінка системи.
6. Практичний допуск
- Поясніть своїми словами, навіщо калібрується accelerometer.
- Покажіть шість положень без запуску процедури.
- Виконайте calibration на безпечному стенді.
- Отримайте успішне завершення.
- Перейдіть у DATA і перевірте level, roll та pitch по HUD.
- Якщо результат нелогічний — зупиніться і знайдіть причину, а не компенсуйте її випадковими параметрами.
Перед Lesson 06
Чи можна калібрувати armed vehicle? Ні.
Скільки основних положень у full calibration? Шість.
Що важливіше для бокових положень: абсолютно точний кут чи нерухомість? Нерухомість.
Чи замінює Calibrate Level повну calibration? Ні.