Flight Modes:
перемикач має бути передбачуваним
Flight mode визначає, яку частину керування бере на себе ArduPilot. Завдання цього уроку — не вивчити назви всіх режимів, а побудувати безпечний зв'язок: положення перемикача → PWM-діапазон → режим → очікувана поведінка.
1. Реальний Flight Mode screen
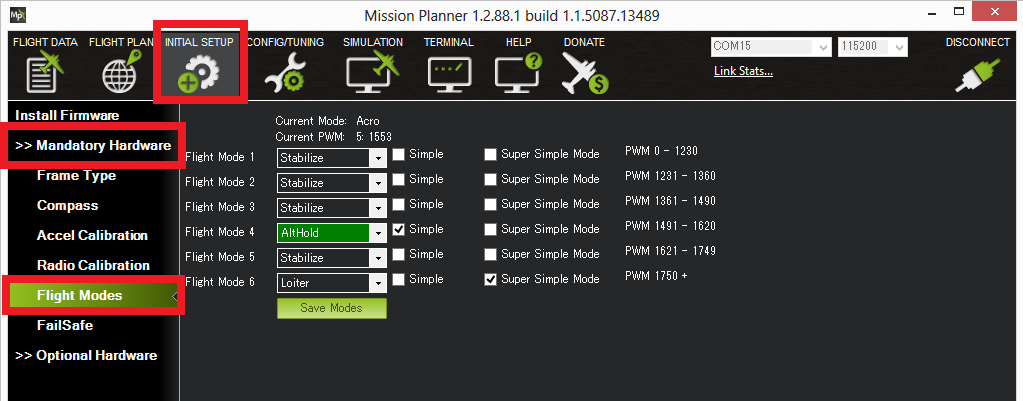
У Mission Planner відкрийте SETUP / Initial Setup → Mandatory Hardware → Flight Modes. При перемиканні передавача зелена підсвітка повинна переходити між відповідними позиціями. Після призначення режимів використовується Save Modes.
2. Звідки беруться шість позицій
ArduPilot може використовувати до шести PWM-діапазонів одного RC-каналу для вибору режиму. Для Copter і Plane канал задається FLTMODE_CH, для Rover — MODE_CH. За актуальною документацією типовий default — CH5 для Copter і CH8 для Plane/Rover, але перед налаштуванням завжди дивимося фактичну конфігурацію.
3. Не плутаємо режими різних vehicle
Набір і поведінка режимів орієнтовані на мультикоптер. Офіційна процедура рекомендує залишити щонайменше одну позицію STABILIZE.
Plane має власну логіку MANUAL/FBW/AUTO та інших режимів. Назва режиму сама по собі не пояснює його поведінку.
Rover використовує MODE_CH і свій набір режимів наземного vehicle.
4. Як налаштовуємо
- Увімкніть передавач і підключіть автопілот до Mission Planner.
- Відкрийте Flight Modes.
- Повільно пройдіть усі положення flight-mode switch.
- Переконайтеся, що зелена активна позиція змінюється один раз і стабільно.
- Для кожної реально потрібної позиції виберіть режим, поведінку якого ви вже розумієте.
- Натисніть Save Modes.
- Ще раз пройдіть перемикач і перевірте фактичний mode у DATA/HUD.
5. PWM — діагностика, а не магія
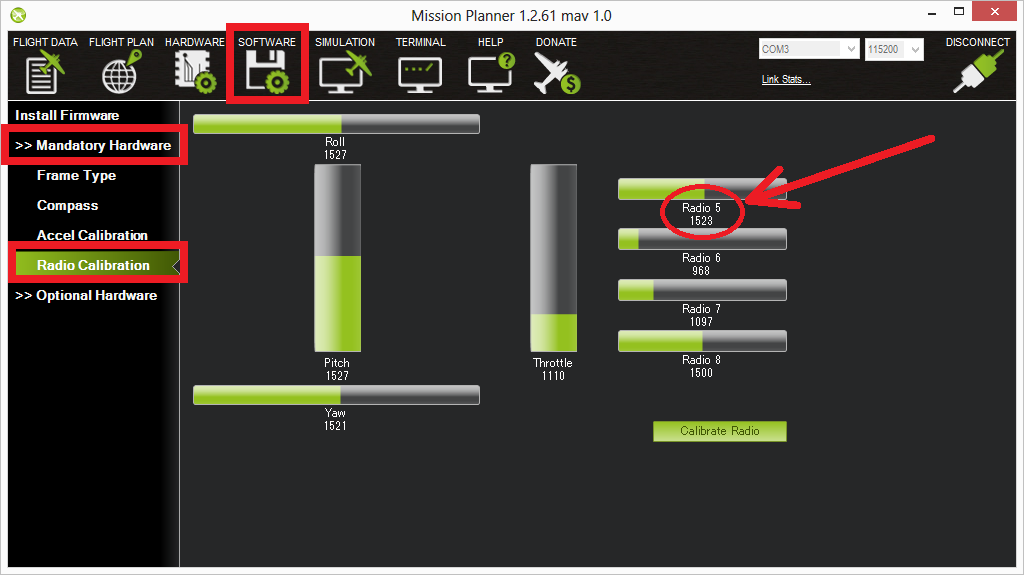
Mission Planner показує PWM-діапазони для позицій. Документація ArduPilot описує загальний RC-діапазон приблизно 1000–2000 μs і наводить центральні значення для 3/6-position setup. У StartX ми не пропонуємо сліпо копіювати цифри: спочатку перевіряємо фактичний сигнал у Radio Calibration і стабільність кожної позиції.
6. Практичний допуск
- Назвіть фактичний flight-mode channel вашого vehicle.
- Покажіть реакцію зеленої позиції на кожне положення switch.
- Поясніть призначення кожного обраного режиму своїми словами.
- Збережіть режими та перевірте їх у DATA/HUD без запуску силової установки.
- Покажіть, яка позиція є вашим зрозумілим базовим/відновлювальним режимом.
Перед Lesson 09
Чи обов'язково використовувати всі шість позицій? Ні.
Де перевірити, який PWM реально видає switch? У Mission Planner Radio Calibration / Flight Modes.
Чи однакові набори режимів Copter, Plane і Rover? Ні.
Що перевіряємо після Save Modes? Фактичну зміну режиму в DATA/HUD.