CONNECT:
перше з'єднання
У цьому уроці не змінюємо параметри і не запускаємо мотори. Завдання просте: зрозуміти шлях даних від автопілота до Mission Planner і навчитися впевнено встановлювати з'єднання.
1. Що відбувається після CONNECT
Mission Planner спочатку має знати, через який канал говорити з автопілотом. Для звичайного USB-підключення Windows створює COM-порт. Після успішного з'єднання Mission Planner отримує телеметрію та завантажує параметри автопілота.
2. Де знаходиться CONNECT
Нижче — не макет StartX, а реальний фрагмент інтерфейсу Mission Planner з офіційної документації ArduPilot. У правому верхньому куті вибираються канал/COM-порт і швидкість, після чого натискається CONNECT.
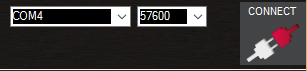
Це Windows-інтерфейс конкретного послідовного з'єднання. Не запам'ятовуйте конкретний номер COM: Windows призначає його системі, і номер може відрізнятися.
Швидкість послідовного з'єднання. Офіційна документація Mission Planner наводить 115200 як типовий USB rate та 57600 як типовий rate для SiK telemetry radio.
Після успішного з'єднання Mission Planner завантажує параметри автопілота, а кнопка змінюється на DISCONNECT.
Протокол, через який передаються телеметрія, стани, параметри та команди між ArduPilot і наземною станцією.
3. Перше USB-підключення
- Зніміть пропелери та встановіть апарат на стабільний стенд.
- Під'єднайте автопілот до ПК USB-кабелем, який підтримує передачу даних.
- Дайте контролеру кілька секунд завершити завантаження.
- У Mission Planner відкрийте список портів у верхньому правому куті.
- Виберіть COM-порт автопілота.
- Для типового USB-з'єднання перевірте 115200.
- Натисніть CONNECT.
- Дочекайтеся завантаження параметрів і переходу кнопки в DISCONNECT.
- Перейдіть у DATA та переконайтеся, що HUD/Status отримують живі дані.
4. Якщо не підключається
Перевірте кабель, інший USB-порт ПК та драйвер пристрою. Зарядний кабель без data lines не підходить.
Перевірте правильний COM і відповідну швидкість. Після підключення USB дайте автопілоту кілька секунд завершити boot.
Не починайте змінювати випадкові параметри. Спочатку перевірте firmware, повідомлення та стабільність самого link.
Mission Planner також підтримує мережеві з'єднання. До них повернемося пізніше, коли базове USB-підключення стане зрозумілим.
5. Що таке heartbeat
Для учня достатньо такої моделі: MAVLink heartbeat — регулярне повідомлення, за яким учасники MAVLink-мережі повідомляють про свою присутність і базовий стан. Тому «кабель підключений» і «Mission Planner бачить працюючий MAVLink-вузол» — не одне й те саме.
6. Практичне завдання
Виконайте повний цикл тричі: DISCONNECT → від'єднати USB → під'єднати → знайти правильний COM → CONNECT → дочекатися параметрів → DATA. Мета — перестати сприймати CONNECT як магічну кнопку і розуміти кожну ланку.
Допуск до наступного уроку
1. Чи обов'язково ваш автопілот буде COM7? Ні.
2. Яка типова швидкість USB, наведена в документації Mission Planner? 115200.
3. Що Mission Planner робить після успішного з'єднання? Починає отримувати телеметрію та завантажує параметри автопілота.
4. Якщо COM відсутній, чи варто починати з PID? Ні. Спочатку фізичне USB-з'єднання/драйвер/порт.