
Автопілоти
Автопілот Pixhawk / CubePilot класу
Контролер польоту для ArduPilot/PX4 під Copter, Plane, Rover, Boat або Sub.
Ціна за запитом
Переглянути товар →
Автопілоти: реальні товари StartX, підтверджені характеристики та перехід до окремих сторінок товарів.
Контролер польоту для ArduPilot/PX4 під Copter, Plane, Rover, Boat або Sub.
Професійний комплект автопілота Cube Orange+ з carrier board ADS-B для ArduPilot/PX4.
Сучасний польотний контролер Pixhawk FMUv6C для повітряних, наземних і водних платформ.
Політний контролер для fixed-wing та VTOL платформ з підтримкою ArduPilot та INAV.
Компактний H7 польотний контролер для продуктивних UAV-збірок.
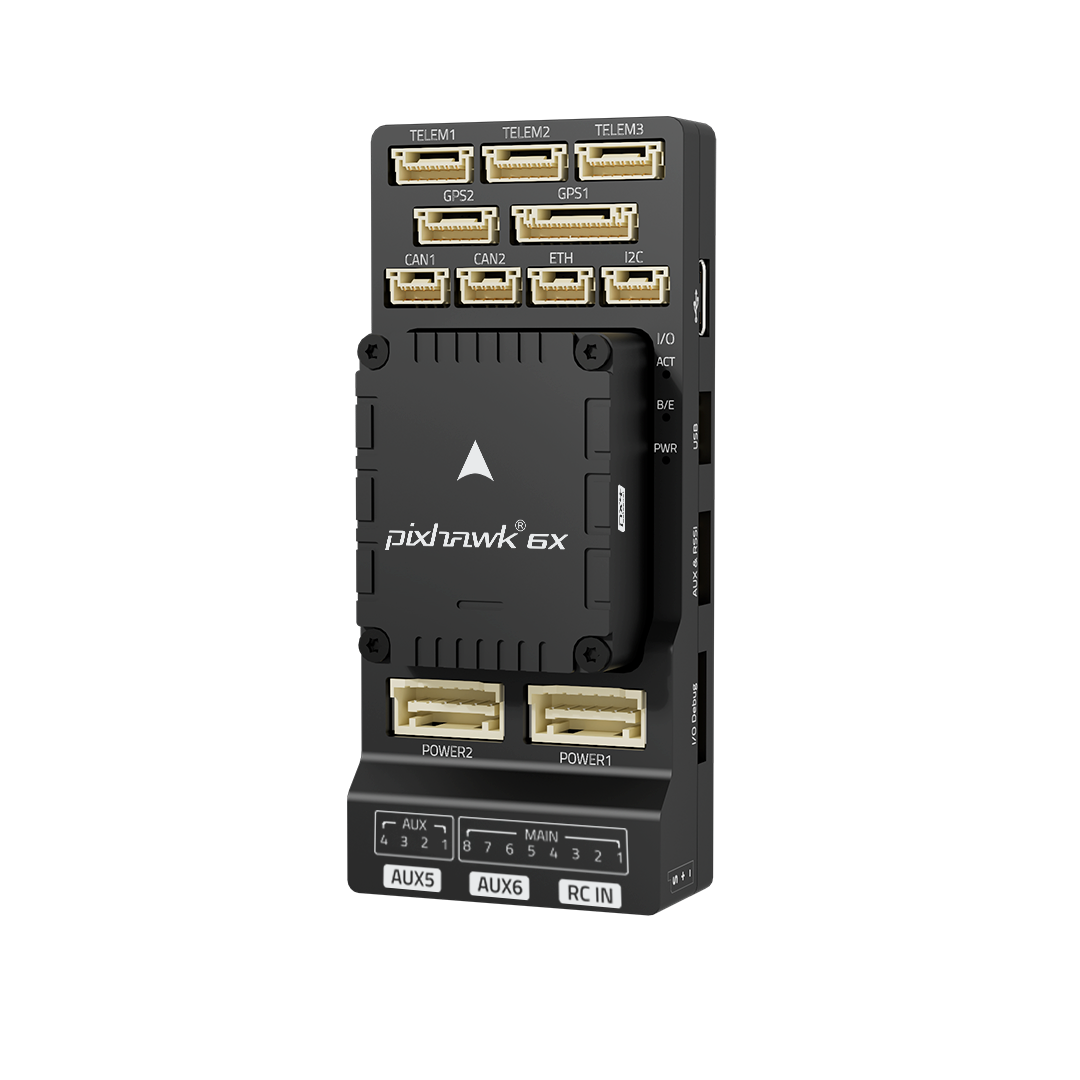
Польотний контролер FMUv6X для професійних повітряних, наземних і водних платформ.
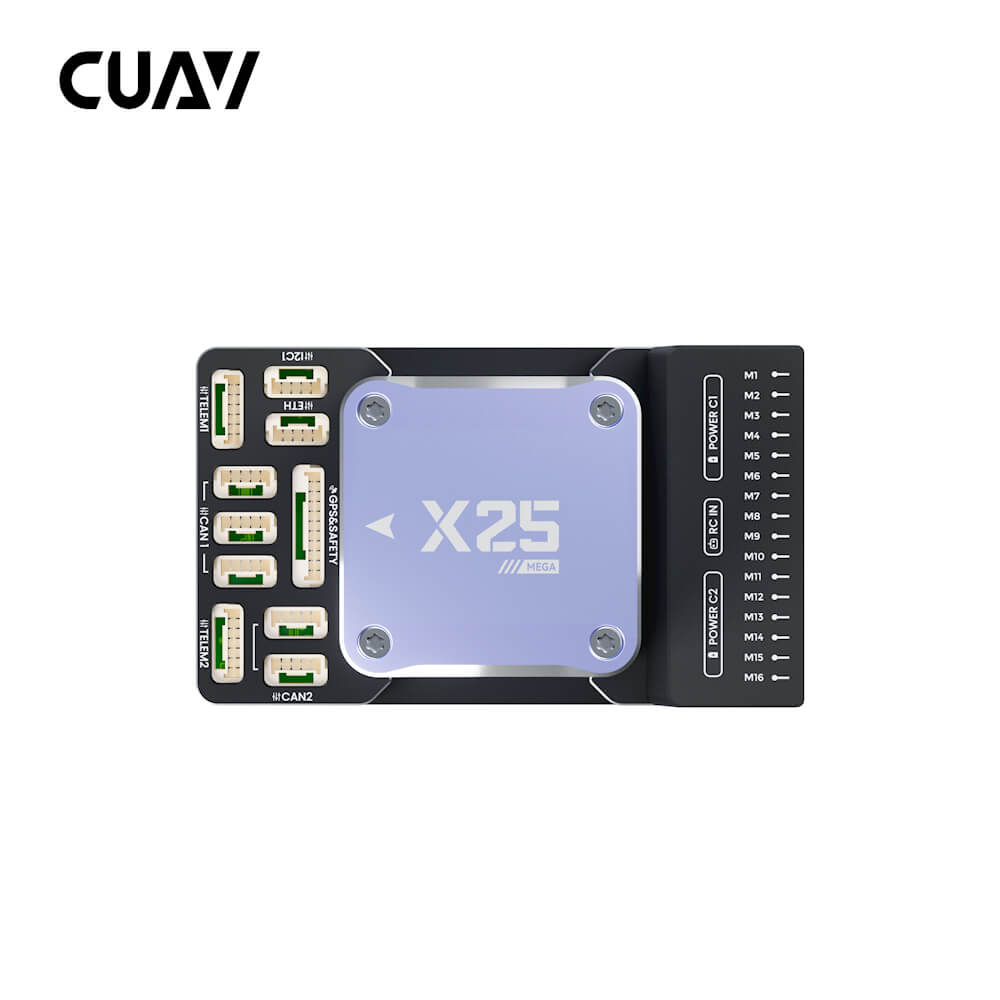
Промисловий високоточний контролер CUAV X25 MEGA на STM32H7 Cortex-M7 480 MHz з промисловим ADIS-16607, двома резервними IIM IMU, RM3100, двома барометрами, 100 Мбіт/с Ethernet і розширеною CAN-архітектурою. Підтримує ArduPilot/PX4 та PMU 2 Lite.

Компактний професійний автопілот CUAV 7-Nano V2 для систем, де критичні розміри та маса. STM32H753 Cortex-M7 480 MHz, два резервовані промислові IMU, два барометри, Ethernet, дві CAN-шини, 14 PWM-виходів і повний набір інтерфейсів у корпусі масою 33 г. Підтримує ArduPilot та PX4.
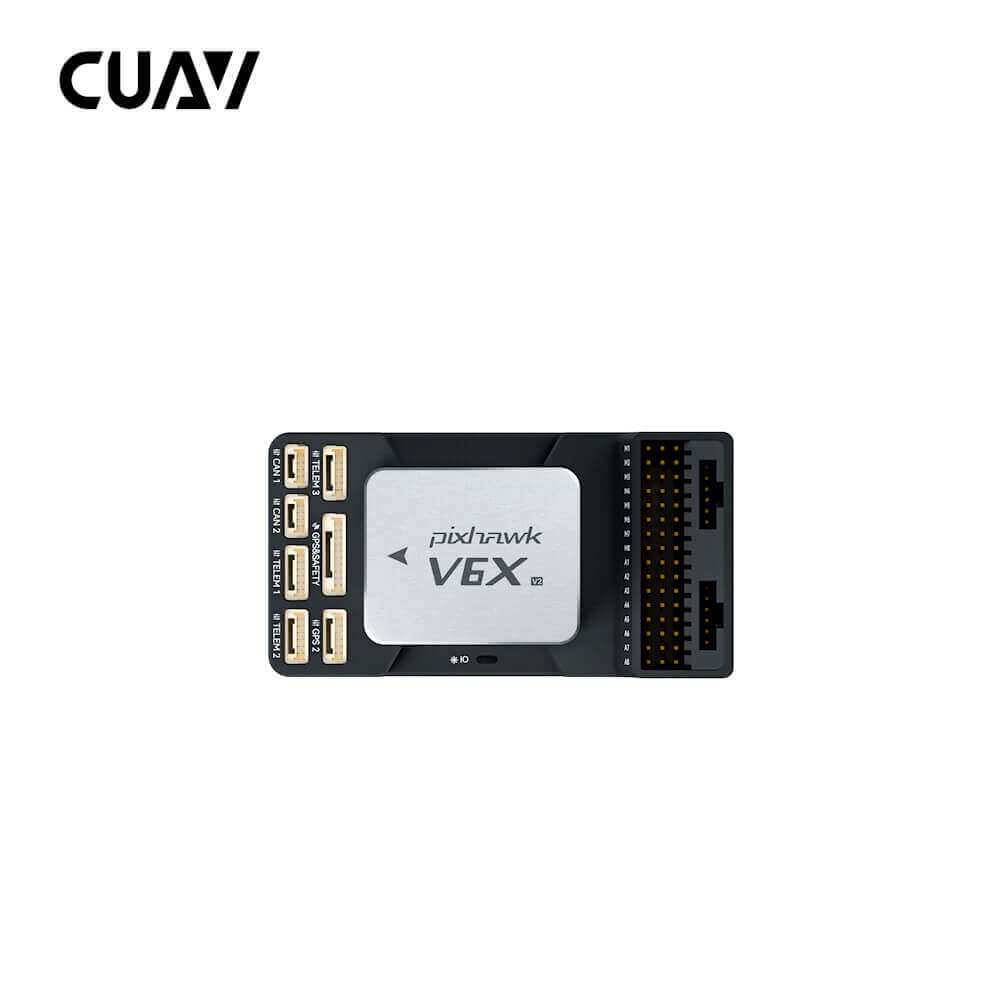
Професійний контролер стандарту Pixhawk FMU v6X, розроблений CUAV спільно з PX4. Оснащений процесором STM32H753IIK6, трьома резервованими IMU з незалежними шинами та живленням, двома барометрами, магнітометром RM3100 і 100 Мбіт/с Ethernet. Підтримує ArduPilot та PX4. У стандартній комплектації використовується модуль живлення PMU 2 Lite.

Промисловий контролер CUAV X25 EVO на STM32H7 Cortex-M7 480 MHz з трьома IMU, двома барометрами, RM3100, 100 Мбіт/с Ethernet і розширеною CAN-архітектурою. Підтримує ArduPilot/PX4, 16 PWM-виходів і постачається з PMU 2 Lite.

Промисловий контролер CUAV X7+ Pro на STM32H743 Cortex-M7 480 MHz. Має три IMU з високоточним ADIS16470, промисловий магнітометр RM3100, два барометри MS5611, внутрішню амортизацію та температурну компенсацію. Підтримує ArduPilot і PX4 та розрахований на професійну інтеграцію в безпілотні й роботизовані системи.